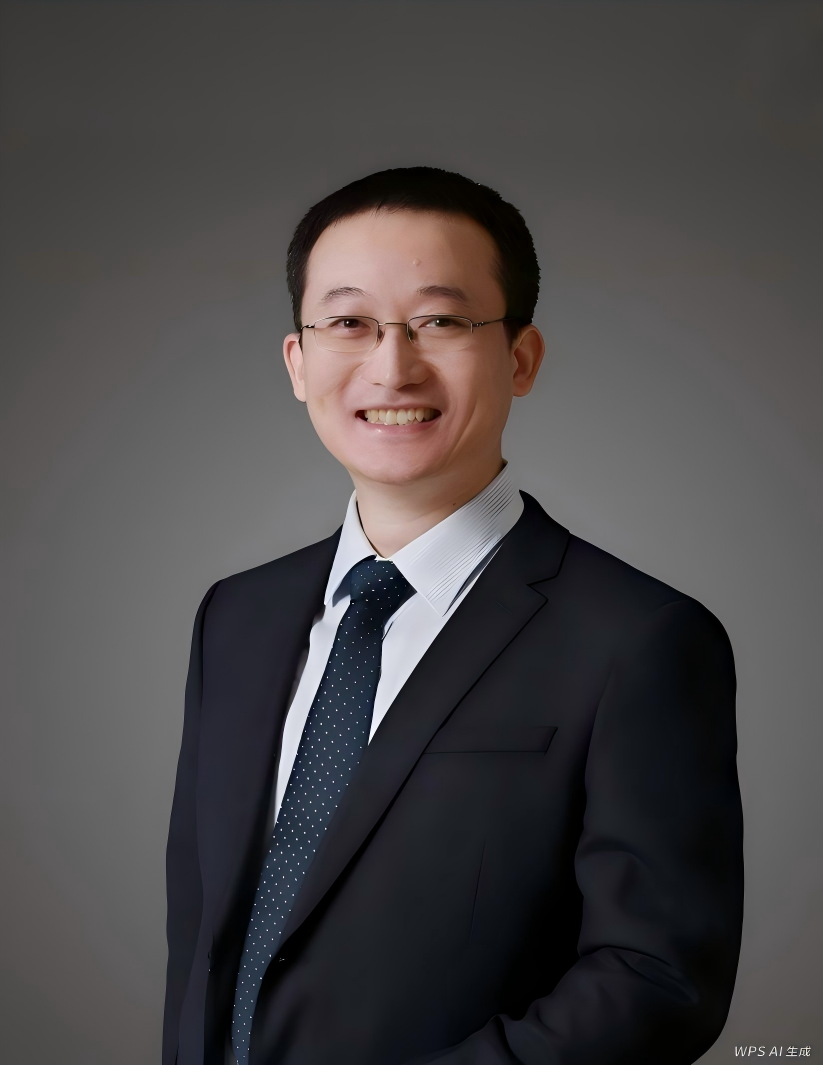
个人简介
陈鹏,男,副教授,硕士生导师,河北工业大学人工智能与数据学科学学院智能控制系副主任。中国自动化学会智能制造系统与技术专委会委员,河北省人工智能学会理事。2015年,博士毕业于北京科技大学控制科学与工程专业,曾在捷克布尔诺技术大学、澳大利亚西悉尼大学访学。研究领域为机器视觉、机器人导航与自主定位、机器人三维环境感知、机器人位姿估计等。参与国家自然科学基金联合基金1项,国家重点研发计划1项,河北省重大科技成果转化专项1项,国家自然科学基金5项。获得河北省科技进步二等奖1项。在《Journal of Intelligent Material Systems and Structures》、《International Journal for Light and Electron Optics》、《机器人》、《光学学报》、《宇航学报》、《工程科学学报》、《计算机工程与应用》等国内外知名期刊、会议上发表论文30余篇,授权或公开发明专利6项,授权实用新型专利1项,取得软件著作权多项。
研究方向
- 机器人视觉
- 机器人三维环境感知
- 机器人位姿估计
- 机器人导航与自主定位
工作经历
- 2023.01-至今 河北工业大学,人工智能与数据科学学院,准聘副教授,硕士生导师
- 2018.04-2022.12 河北工业大学,人工智能与数据科学学院,讲师,硕士生导师
- 2015.06-2018.03 河北工业大学,控制科学与工程学院,讲师
教育经历
- 2009.09-2015.01 北京科技大学,控制科学与工程专业,博士,导师:胡广大教授
- 2006.09-2009.06 北京科技大学,控制科学与工程专业,硕士,导师:付冬梅教授
- 2002.09-2006.06 北京科技大学,自动化专业,学士
纵向科研项目
- 河北省教育厅科学技术处,河北省高等学校科学技术研究项目,QN2022048,风机叶片表面损伤无人机视觉识别方法研究,2022-04-01至2023-12-31,3万元,已结项,主持。
- 河北省科技厅科技奖励与成果转化处,重大科技成果转化专项,22280803Z,基于云边融合的智慧城市灯联网技术产业化应用,2022-07-01至2024-06-31,1200万元,已结项,参加。
- 国家自然科学基金委员会,联合基金项目,U20A20201,高危环境巡检机器人多模式环境感知与仿生检测及事态研判机理研究,2021-01-01至2024-12-31,300万元,已结项,参加。
- 科学技术部高技术研究发展中心,国家重点研发计划项目,2020YFB1313703,面向肺部微小结节的支气管介入诊断机器人技术与系统研制,2020-12-01至2023-12-31,700万元,已结项,参加。
- 国家自然科学基金委员会,面上项目,62173124,不完备数据下光伏电池缺陷识别的跨域迁移学习方法研究,2022.01-2025.12,58万元,已结项,参加。
- 国家自然科学基金委员会,青年科学基金项目,61703134,状态受限条件下高超声速飞行器弹性主动抑制控制研究,2018-01-01至2020-12-01,22万元,已结题,参加。
- 国家自然科学基金委员会,面上项目,11371053,中立型分布延时微分方程可计算的稳定性判据,2014-01-01至2017-12-01,55万元,已结项,参加。
- 国家自然科学基金委员会,科学部主任基金项目,11043011,深空探测广域双视场光学敏感器导航技术研究,2011-01-01至2012-12-01,18万元,已结项,参加。
横向科研项目
- 大连卓睿纵横智能科技有限公司,北京热电智慧园区二期建设知识产权孵化项目,2025-11-01至2026-12-31,2万元。
- 天津艾威克自动化技术有限公司,新型电力营销管理系统技术研究及开发,2025-08-22至2026-12-31,4万元。
- 河北工业大学重庆科创中心,梨分选生产线数据通讯系统开发,2025-03-24至2025-09-24,4万元。
- 横河电机(中国)有限公司北京研究开发中心,EMAfed开发与测试,2017-09-22至2018-05-28,3万元
期刊论文
- 陈鹏, 陈旭, 罗文, 等. 基于视觉语言模型的多模态无人机跨视图地理定位[J]. 机器人, 2025, 47(03): 416-426.
- 陈鹏, 林斌, 白勇, 等. 基于步进式自适应特征融合模块的小目标检测网络[J]. 计算机工程与应用, 2025, 61(23): 224-232.
- 陈鹏, 白勇, 陈旭, 等. 融合点云Transformer的多尺度抓取检测模型[J]. 计算机工程与应用, 2025, 61(22): 196-204.
- 陈鹏, 白勇, 孙翰翔. 面向抓取检测的位姿估计数据集自动采集标注系统[J]. 工程科学学报, 2024, 46(08): 1458-1468.
- 陈鹏, 包倍源, 陈旭. 基于多尺度特征融合与重要性排序损失的遥感图像匹配网络[J]. 激光与光电子学进展, 1-17[2024-03-16].
- 陈鹏, 刘攀, 郑逐隧等. 基于轻量化YOLO模型的电力机房设备状态快速检测[J]. 制造业自动化, 2023.
- 陈鹏, 王晨骁. IEPnP: 一种基于EPnP的相机位姿迭代估计算法 [J]. 光学学报, 2018.
- 崔家瑞, 陈鹏, 胡广大. 空间站脉冲编码被动式交会对接合作目标三维跟踪[J]. 宇航学报, 2016.
会议论文
- NIU F Y, CHEN P, GUO L, et al. An urban road garbage detection pipeline based on CSRT algorithm enhanced by YOLOv8[C]//Proceedings of the 2025 China Automation Conference (CAC). 2025: 6476-6481. (EI)
- Chen P, Zuo H S, Li Q L, Niu F Y. A LLM-Assisted Framework for Hub Casting Character Recognition[C]//Proceedings of the 44th Chinese Control Conference (CCC), 2025: 7733–7738. (EI)
- Chen P, Bai Y, Cui J Q, Dai W. Multi-level Feature Extraction Point Cloud Registration Model Based on Cross-Attention Matrix[C]//Proceedings of 2024 China Automation Congress (CAC), 2024: 4471–4476. (EI)
- Chen P, Bao B Y, Shi F C. End-to-end Remote Sensing Image Matching based on Deep Feature Learning[C]//Proceedings of the 8th International Symposium on Computer Science and Intelligent Control (ISCSIC), 2024: 190–194. (EI)
- Chen P, Huang W L, Lin B, Liu P. Hazard Detection for Power Transmission Channel Based on Texture Enhancement and Context Awareness[C]//Proceedings of the 43rd Chinese Control Conference (CCC), 2024: 7942–7947. (EI)
- Chen P, Li Q L, Luo W, Niu Y Y, Zuo H S. Depth Quality Enhancement and Feature Shrinking Guided RGB-D Salient Object Detection[C]//Proceedings of 2024 China Automation Congress (CAC), 2024: 4688–4693. (EI)
- Chen P, Lin B, Bai Y. Three-dimensional Measurement and Defect Detection Method of Refractory Bricks Based on Principal Component Analysis[C]//Proceedings of the 8th International Symposium on Computer Science and Intelligent Control (ISCSIC), 2024: 221–226. (EI)
- Chen P, Lin B, Chen X. An Improved YOLOv7 Model with SimAM for Wind Turbine Blade Defects Detection[C]//Proceedings of the 8th International Symposium on Computer Science and Intelligent Control (ISCSIC), 2024: 421–426. (EI)
- Chen P, Chen X, Kang J W. Constructing an Intelligent Streetlight Control System Based on Edge-Cloud Collaboration[C]//Proceedings of the 8th International Symposium on Computer Science and Intelligent Control (ISCSIC), 2024: 406–410. (EI)
- Chen P, Liang H, Li J H, Piao S J, Chen X. Construction of Intelligent Low-Carbon Comprehensive Control System Based on End-to-End Cloud Synergy[C]//Proceedings of the 8th International Symposium on Computer Science and Intelligent Control (ISCSIC), 2024: 68–72. (EI)
- Chen P, Zhang D Y. MFF-TrackNet: 6D Pose Tracking Network via Multi-Attention Feature Fusion[C]//Proceedings of 2023 42nd Chinese Control Conference (CCC), 2023: 7388-7393. (EI)
- Chen P, Sun H, Bai Y. Automatic 6D Pose Collection and Annotation System for Robot Grasping[C]//2023 42nd Chinese Control Conference (CCC). IEEE, 2023: 7907-7912. (EI)
- Chen P, Chen X. Architecture design of smart light pole system based on IoT technology[C]//Proceedings of International Conference on Internet of Things and Machine Learning (IoTML 2022), 2023, 12640: 18-23. (EI)
- Chen P, Li B H. RGB-D Salient Object Detection via Joint Learning and Multi-feature Fusion[C]//Proceedings of 2022 International Conference on Image Processing, Computer Vision and Machine Learning (ICICML), 2022: 547-552. (EI)
- Dai W, Chen P. A Point Cloud Registration Network Combined with Graph Convolution and FPFH for Feature Extraction[C]//Proceedings of 2022 China Automation Congress (CAC), 2022: 2280-2284.
- Chen P, Zheng Z, Dai W. Deep Learning based Iterative 6D Pose Estimation[C]//Proceedings of 2021 China Automation Congress (CAC), 2021: 7594-7599. (EI)
- Ding H, Liu K, Chen P, et al. A cooperative target 3d tracking method based on epnp and adaptive kalman filter[C]//Proceedings of 2019 Chinese Intelligent Automation Conference, 2020: 580-591. (EI)
- Chen P. An Iterative Camera Pose Estimation Algorithm Based on EPnP[C]//Proceedings of 2017 Chinese Intelligent Automation Conference, 2018: 415-422. (EI)
教材及专著
- 图像处理与机器视觉[M]. 北京: 机械工业出版社, 2025, 副主编.
- 人工智能基础[M]. 北京: 机械工业出版社, 2022, 参编.
专利
- 陈鹏, 郑逐隧. 基于深度学习的迭代6D位姿估计方法及装置[P]. 天津市: CN118037829A, 2024-05-14. (授权)
- 陈鹏, 白勇, 张东岳等. 一种基于主成分分析的耐火砖三维测量方法[P]. 天津市: CN116576777A, 2023-08-11. (授权)
- 陈鹏, 孙翰翔, 包倍源等. 一种六自由度位姿估计数据集自动采集系统[P]. 天津市: CN115719300A, 2023-02-28. (授权)
- 崔纯溪, 陈鹏. 一种计算机可拆式散热隔网[P]. 天津市: CN218158723U, 2022-12-27. (授权)
- 刘坤, 丁皓东, 陈鹏等. 基于SHOT和ICP算法的无序抓取中的三维姿态估计方法[P]. 天津市: CN114266755A, 2022-04-01. (授权)
软件著作权
- 六自由度机械臂智控终端软件 V1.0 [计算机软件]. 中国版权保护中心. 登记号 2025SR1230103, 2025.
- 基于四足机器人的室内场景入侵人员检测与动作识别系统 V1.0 [计算机软件]. 中国版权保护中心. 登记号 2025SR1566462, 2025.
- 基于深度学习与大模型技术的轮毂铸字识别系统 V1.0 [计算机软件]. 中国版权保护中心. 登记号 2025SR0401331, 2025.
- 基于STM32F407ZGT6的智慧灯杆控制软件 V1.0 [计算机软件]. 中国版权保护中心. 登记号 2024SR0385073, 2024.
- 低碳设施综合管控系统 V1.0 [计算机软件]. 中国版权保护中心. 登记号 2024SR0126952, 2023.
教研项目
- 河北省教育厅,河北省河北省研究生教育指导委员会,KCJSZ2020019,2020年省级专业学位教学案例(库)立项建设,2万元,结项,主持。
- 教育部,教育部产学合作协同育人项目,201901016015,“人工智能基础”示范课程建设,4万元,主持。
科技获奖
- 陈鹏(3/7); 视觉引导下机器人全自主控制技术及应用研究, 河北省科技进步奖, 二等奖, 2018年(刘卫朋; 吴肪; 陈鹏; 刘坤; 陈海永; 周军; 冯正平)。
教学获奖
- 第一届“泛雅杯”全国高校智慧课程设计大赛,优秀奖,2025年6月。
- 河北工业大学首届智慧课程设计大赛,二等奖,2025年2月。
- 第七届全国计算机类课程实验教学案例设计竞赛,二等奖,2022年11月
- 河北工业大学第二届教师教学创新大赛(副高组),一等奖,2021年12月。
- 河北工业大学首届教师教学创新大赛(正高组),二等奖,2021年1月。
- 河北工业大学“课程思政”教学设计案例大赛,优秀奖,2020年10月。
- 河北工业大学第十五届青年教室教学竞赛(工科组),优秀奖,2020年5月。
指导竞赛获奖
- 2024中国机器人大赛暨RoboCup机器人世界杯中国赛,机器人先进视觉赛-3D识别项目,二等奖,2024年。
- 2016年天津市大学生电子设计竞赛(TI杯),二等奖,2016年。
- 2016年“西门子杯”中国智能制造挑战赛(初赛 高校组 华北赛区),二等奖,2016年。
- 第六届“赛佰特”全国大学生物联网创新应用设计大赛,三等奖,2016年。
课题组视频
四足机器人循迹与障碍物检测实验
四足机器人目标检测与跟随实验
小米机器狗障碍物识别与避障实验
面向抓取的位姿跟踪算法对比实验
基于深度相机的3D建模与位姿跟踪实验
课题组成员
2026级
杜传辉
研究方向:待定
邮箱:1626271141@qq.com
高炎
研究方向:待定
邮箱:2764559560@qq.com
2025级
李令政
研究方向:基于开放词汇的零样本位姿估计
邮箱:2339866051@qq.com
公绪金
研究方向:多模态无监督伪装对象检测
邮箱:552174117@qq.com
Aown Raza Hashmi
邮箱:aownraza14@gmail.com
2024级
李秋霖
研究方向:基于单参考视图的无模型零样本位姿估计
邮箱:1413630487@qq.com
左河山
研究方向:基于多源数据融合的三维点云语义分割研究
邮箱:2977125235@qq.com
牛放原
研究方向:面向小目标与复杂场景的城市道路垃圾检测与跟踪方法研究
邮箱:498401904@qq.com
2023级
黄伟伦
研究方向:融合多源特征融合边界感知的伪装目标检测
邮箱:1764184609@qq.com
崔家琪
研究方向:面向机器人抓取的类别级位姿估计
邮箱:3328239846@qq.com
罗文
研究方向:多天气条件下无人机跨视图地理定位
邮箱:1635565651@qq.com
2022级
陈旭
研究方向:卫星拒止条件下的无人机视觉定位关键技术研究
白勇
研究方向:融合点云 Transformer 与边缘引导注意力的抓取方法研究
邮箱:b18234912627@163.com
林斌
研究方向:基于特征融合和动态标签分配策略的小目标检测研究
邮箱:lin773383784@163.com
2021级
张东岳
研究方向:基于RGB-D图像序列的六自由度位姿跟踪研究
邮箱:zhangdonqyue159123@163.com
时福超
研究方向:基于多特征融合与边界感知的显著目标检测研究
邮箱:sfc401212@163.com
包倍源
研究方向:基于深度特征学习的遥感图像匹配
邮箱:bby0321@163.com
2020级
李本航
研究方向:基于多尺度融合的RGB-D显著性目标检测研究
邮箱:libenhang01@163.com
刘攀
研究方向:面向输电线路场景的视觉小目标检测方法研究
邮箱:771239711@qq.com
代望
研究方向:基于交叉注意矩阵和特征融合的点云配准网络研究
邮箱:xmb123789@163.com
孙韩翔
研究方向:面向抓取检测的三维数据自动生成及学习模型研究
邮箱:847247973@QQ.com
2019级
郑逐隧
研究方向:基于深度学习的单目视觉三维物体位姿估计
邮箱:zzs317841943@163.com
2018级
丁皓东
研究方向:面向点云的目标识别与姿态估计及抓取验证
邮箱:ciderpark@163.com